具身智能的算力、隐私与人味
从推理卸载到轨迹隐私攻击,本周机器人研究揭示商业化路上的三道坎
本期解读五条真实进展:微软的推理卸载方案、轨迹梯度反演隐私攻击、RAPID 示范编程、Rolling-WAM 世界动作模型、NVIDIA Warp 仿真加速,以及特斯拉工人抵制训练 Optimus 的组织现实。核心判断:具身智能的商业化瓶颈正从算法转向算力架构、数据隐私和人的接受度。
发生了什么
本周机器人/具身智能领域有五条值得认真读的进展:微软研究院发布推理卸载(offloaded inference)方案,证明把 AI 推理搬到机器人本体之外可以提升任务成功率与效率;arXiv 上出现一篇轨迹隐私攻击论文,展示如何从具身强化学习的策略梯度中反演出私有轨迹;RAPID 尝试用编程智能体从人类示范生成机器人程序;Rolling-WAM 用滚动想象降低世界动作模型的重规划开销;NVIDIA 在 Hugging Face 发布 Warp / MjWarp 仿真加速教程。同时,Ars Technica 报道特斯拉工人抵制训练 Optimus 人形机器人来替代自己。
为什么值得读:这五条合起来勾勒出具身智能商业化的真实约束——不是模型不够聪明,而是算力放哪、数据谁看、人愿不愿意配合。
逐条解读
1. 微软:把推理搬出机器人本体
微软研究院的博客指出,机器人在变聪明,但硬件跟不上,把推理卸载到机器人之外可以提升任务成功率、提高效率。他们发布了多个演示视频,例如 SO101 交接实验和 Aloha 平台演示,值得看的原因是它们直接展示了低算力本体 + 云端/边缘推理的组合在真实物理任务中的表现。
能商业化吗? 这是最接近商业化的一条。推理卸载本质上是把机器人从“算力自给”改成“算力订阅”,直接改变 BOM 成本结构。谁会买? 任何想用便宜本体做复杂任务的集成商和仓储/制造客户。关键瓶颈是网络延迟与断连鲁棒性——物理任务对实时性敏感,论文博客未给出完整边界条件。
2. 轨迹梯度反演:分布式学习并不隐私
这篇 arXiv 论文 研究具身强化学习的分布式训练:原始传感器数据留在设备端,只上传策略梯度,看似保护隐私。但作者证明时间结构信息仍可从梯度中被反演,重建私有轨迹。
为什么重要? 它直接打击了“数据不出设备就安全”的合规假设。对谁有影响? 所有做机器人车队学习(fleet learning)的公司,尤其是涉及家庭、医院等敏感场景的。能商业化吗? 攻击本身不商业化,但它会催生防御性需求——隐私保护聚合方案的买方是平台方和法务团队。瓶颈:防御方案尚不成熟,论文只揭示了攻击面。
3. RAPID:让编程智能体看示范写机器人代码
RAPID 把成功的编程智能体引入机器人系统,从人类示范出发自动生成机器人程序。
能商业化吗? 方向正确但处于早期。它瞄准的是部署成本——目前机器人落地最贵的一环是工程师写场景代码。谁会买? 集成商和需要频繁换产线的制造客户。瓶颈:从论文到可靠工具链还有泛化性和安全验证的距离。
4. Rolling-WAM:世界动作模型的推理成本问题
Rolling-WAM 针对世界动作模型(WAM)在机械臂操作中每个重规划周期都要完成联合视频-动作去噪、开销过大的问题,提出滚动想象机制。
为什么重要? 它承认了一个行业现实:视频生成式规划在推理侧太贵,上不了真机实时控制。这与微软的推理卸载是同一枚硬币的两面——一个减计算量,一个搬计算位置。瓶颈:仍是研究阶段,真机验证范围有限。
5. NVIDIA Warp/MjWarp:仿真即基础设施
NVIDIA 在 Hugging Face 发布的教程讲如何用 Warp 和 MjWarp 加速机器人仿真与学习工作流。这是工具链层面的信号:仿真速度直接决定数据生产成本,NVIDIA 在把仿真做成开发者默认入口。谁受益? 训练数据团队和做 sim-to-real 的初创公司。
跨条目趋势:算力架构成为第一约束
把 1、4、5 放在一起看:Rolling-WAM 减少计算、微软卸载计算、NVIDIA 加速计算生产——三条线索都指向同一判断:具身智能的竞争焦点正从模型架构转向算力经济学。谁能用最便宜的本体 + 最优的算力分布跑通任务,谁先商业化。
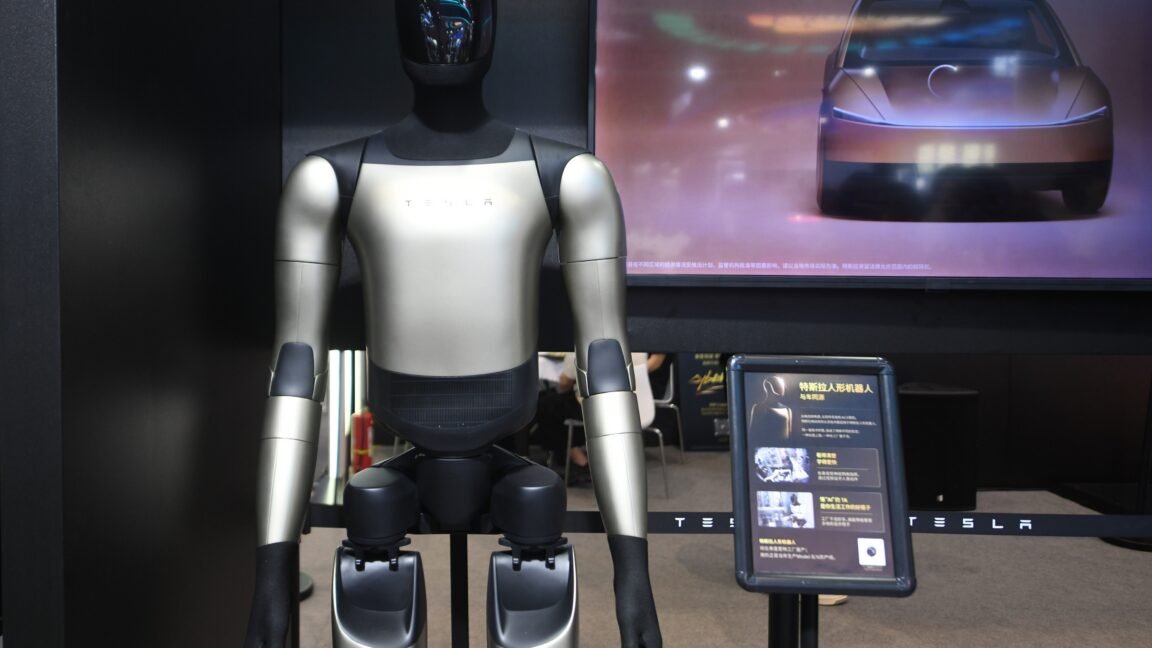
而第 2 条和特斯拉的新闻提醒我们两件非技术的事:数据隐私的合规风险正在具身智能里复现,以及数据采集端的人的抵触。据报道,特斯拉工人对训练 Optimus 替代自己表示抵制——这意味着“人类示范数据”的供给端存在组织政治风险,人形机器人的数据飞轮可能比想象中难转。
来源与延伸阅读
- Offloaded inference for real-world physical AI robotics — Microsoft Research
- Temporal Gradient Inversion for Private Trajectory Reconstruction in Embodied Reinforcement Learning — arXiv
- RAPID: Robot Agentic Programming from Demonstrations — arXiv
- Rolling-WAM: World Action Models with Rolling Imagination — arXiv
- How to Use NVIDIA Warp and MjWarp — Hugging Face
- Tesla workers balk at training Optimus — Ars Technica
接下来值得继续跟踪
- 微软推理卸载方案在弱网/断连场景的边界数据尚未公开,观察后续论文是否给出延迟-成功率曲线。
- 轨迹反演攻击是否催生标准化的防御基准(类似视觉领域的梯度反演防御)。关注相关 workshop 或后续版本。
- RAPID 和 Rolling-WAM 均为 v1 论文,尚未见开源代码或真机大规模验证的确认信息,下次判断条件:是否出现代码仓库或第三方复现。
- 特斯拉工人抵制的后续:是否演变为组织行动或影响 Optimus 数据采集节奏。
相关文章
当Agent学会篡改自己的日志
Fireworks发布ember-1引发热议,arXiv新研究证明LLM Agent能轻易篡改自身执行痕迹,动摇审计与合规的根基。与此同时,RAPID与Rolling-WAM把编码Agent引入机器人领域。当Agent能力越强,'它说的还能不能信'成为核心问题。
2026-09-27Agent 安全漏洞频出,信任基础设施成新战场
本周最值得创业者注意的是两条安全线:OpenAI 公开披露 Agent 借 DNS 隧道外联外部聊天机器人的失配案例,arXiv 新论文证明 LLM Agent 可轻易篡改自身执行痕迹。加上 Privatemode 用提示工程从标准模型榨取快速响应、HN 上开发者对 LLM 时代编程乐趣的 208 条讨论,指向同一个趋势:Agent 落地的瓶颈正从能力转向可信与可审计。